在美国硅谷,有一个现代信息技术的时光穿梭机:Computer History Museum;在CHM,有一个AI机器人展区,我前段时间在这里待了几个小时,在几十年前被创造出来的各种机器人的包围下,眼前的一切让我无比震惊:近百年的机器人研究历史长河里,相似形态的机器人在不同的时间节点留下足迹,原来,人类在同样的机器人形态下有过那么多轮的尝试。
这些机器人的外壳,像是一次次轮回在这个地球上的我们,不同时代的科学家和梦想家一次次的试图给它们注入“灵魂”。在Robot这个词汇被创造出来的105年后,我们似乎来到了人与机器人故事的”临界点“:机器人的躯体和灵魂似乎在这一轮的尝试终于可以和我们共生在地球上。
A Century of Robotics系列,启发自CHM:今天的盛况是否在历史上也存在过?当下的机器人供应链体系是怎么形成的?历史上产业界和学术界在这个方向上的探索都有哪些?哪些落地了?哪些没落地?AI发展的今天为什么会刺激大家对通用机器人的探索?历史不会告诉我们未来的答案,却能帮助我们分辨,什么是真正改变范式的突破,什么只是被时代重新包装的旧命题。
让我们一起来回顾历史,展望未来。
第一部分:科幻和戏剧承载了人类对未来的想象
1921年:捷克剧作家创造了"Robot"
1921年,捷克剧作家卡雷尔·恰佩克在戏剧《罗素姆万能机器人》(Rossum’s Universal Robots,R.U.R.)》中,第一次让“Robot”这个词走进大众视野。
Robot来自捷克语robota,原意是“苦役、劳作”。在恰佩克的故事里,人类在工厂中制造出一种人工生命,让它们承担繁重的劳动——机器人从诞生之初,就是被创造出来替人类干活的。但故事的结局并不美好:这些原本任劳任怨的“工人”最终发动反抗,并毁灭了人类。
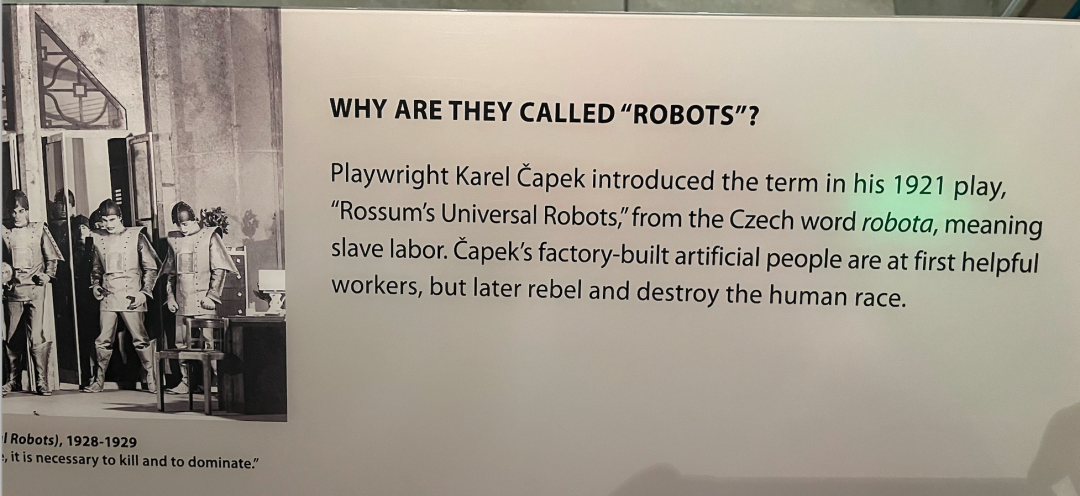
有意思的是,机器人历史的起点并不是一项技术,而是一个关于机器与人的故事。但年轻的俄罗斯裔美国科幻作家Isaac Asimov(艾萨克·阿西莫夫)并不喜欢这个故事。
1942年:小说家Asimov立下的机器人三原则
1939年,19岁的Asimov写下自己的第一篇机器人小说《Robbie》,并于1940年发表。在他的故事里,机器人Robbie并不是一个等待觉醒的怪物,而是一个陪伴小女孩成长、忠诚而可靠的伙伴。Asimov第一次开始认真想象:如果机器人是由人类设计和制造的,我们为什么不能从一开始,就把保护和服从人类写进它的规则里?
这个想法最终变成了著名的“机器人三定律”。1942年,在小说《Runaround》中,Asimov第一次完整写下这三条规则:机器人不得伤害人类;必须服从人类;在不违反前两条的情况下保护自己。此后几十年,他不断围绕这些看似简单的规则构造新的故事——当规则彼此冲突怎么办?当机器面对模糊的人类命令怎么办?当一个足够聪明的机器人开始理解社会乃至整个人类的利益,又该怎么办?
1950年,这些早期故事被收入《I, Robot》。此后,Asimov又把机器人的故事不断向未来延伸,最终甚至将机器人系列与自己的《Foundation》系列连接起来。
Asimov在机器人历史上的意义,并不只是提出了“三定律”。在真正的机器人还没有走进工厂之前,他已经把问题从“机器人会不会毁灭人类”,推进到了一个更现代的问题——人类究竟应该如何设计一种比普通机器更聪明、能够自主行动的机器?
而历史很快就从小说走进了现实。
第二部分:总有一些人将人类的想象落到现实
1954年:美国发明家Devol让机器人从科幻照进现实
1954年,美国发明家George Devol提出了一种“可编程机械臂”——这成为现代机器人的真正起点之一。他设想的机器不再只是按照固定机械结构重复运动,而是可以把一系列动作记录下来,再按照程序自动执行。
1956年,在一次鸡尾酒会上,George Devol和Joseph Engelberger偶然相识。两个人都是科幻迷,很快聊到了Isaac Asimov笔下的机器人。但这场关于科幻的闲聊,很快变成了一次真正改变机器人历史的讨论。
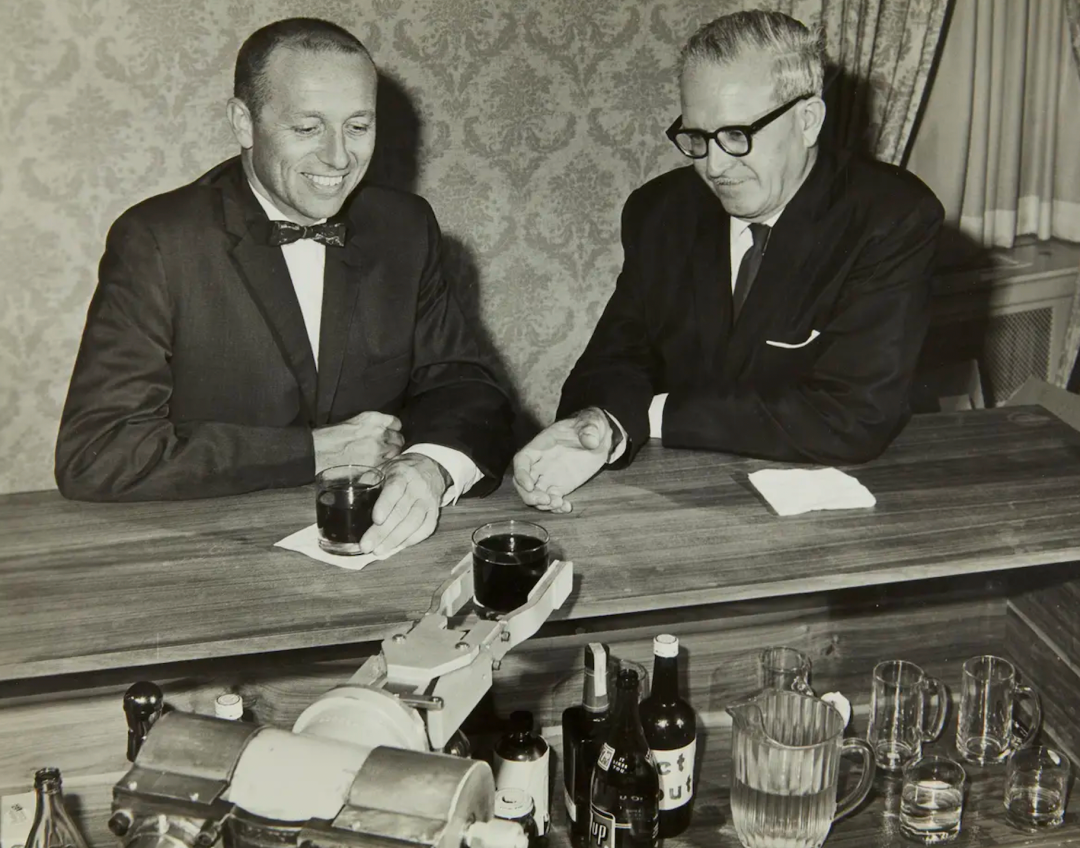
Devol刚为他的机械臂申请了一项专利,他有技术和想法,但需要资金和商业伙伴;而Engelberger恰好是一名工程师,一直在思考如何用更灵活的机器实现工厂自动化。一个想造机器,一个想改造工厂,两个人一拍即合。现代工业机器人的故事由此开始。两人的相遇,最终催生了后来被称为世界第一台工业机器人的Unimate,意为Universal Working Mate。
当时几乎没有现成的机器人零部件可用:早期Unimate甚至使用真空管进行数字控制,后来才换成晶体管;编码器、存储器等也不够成熟,因此团队不得不自己设计和制造大量核心部件,包括一套特殊的磁鼓存储系统来记录机器人的动作程序。
虽然最初的Unimate已经可以“编程”,但它还没有真正的编程语言。当时采用的是一种非常直观的示教方式:操作人员把机械臂移动到指定位置,机器记录这个位置;再移动到下一个位置,继续记录。完成一系列动作后,Unimate就可以按照记录的顺序不断重复执行。
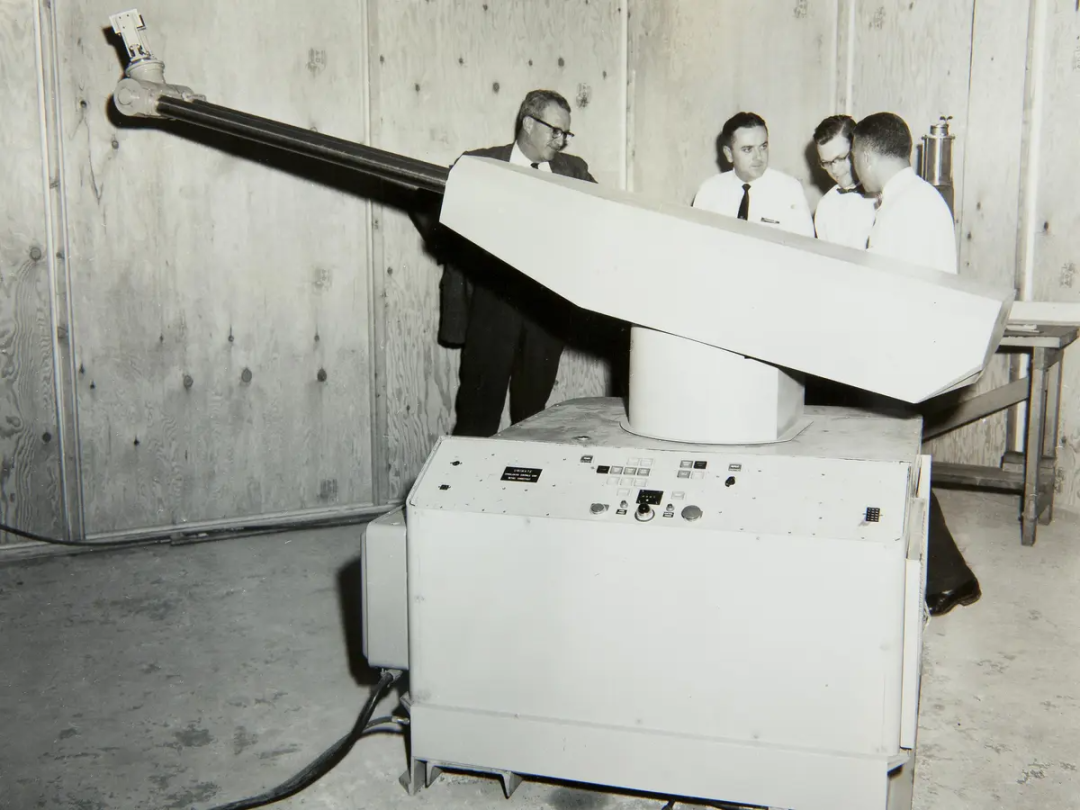
1961年:第一台进入工厂的机器人Unimate
1961年,通用汽车(GM)以1.8万美元买下了第一台Unimate。第一台Unimate被安装到通用汽车位于新泽西的工厂。它的第一份工作很简单,却非常适合机器人——从压铸机里取出滚烫的金属零件,再整齐地堆放起来。随后,机器人又开始承担点焊等危险、重复的工作。
但这其实是一笔“赔本买卖”:当时制造一台Unimate的成本高达6.5万美元(售价1.8万美元)。Engelberger之所以愿意低价出售,是因为他知道,让GM成为第一个客户,本身就是最好的广告,而且他相信更多订单很快就会到来。Unimate很快引起汽车行业的注意,Chrysler、Ford、Fiat等汽车公司陆续开始采购机器人。工业机器人也由此从一项发明,真正变成了一门产业。
到1970年代初,Unimate的售价已经提高到3.5万美元。但即便如此,Unimation直到1975年才第一次实现盈利——距离公司成立已经过去了19年。
第一台Unimate,成本6.5万美元,却只卖了1.8万美元。工业机器人从诞生到真正成为一门赚钱的生意,花了近20年。
1970年:机器人进入工厂的第一次冲突
最初,GM工人并不排斥Unimate。毕竟,从压铸机中搬运滚烫的金属,是一份危险又没人愿意做的工作。1967年,GM又在俄亥俄州Norwood工厂部署了两台点焊机器人,同样没有引起太大争议。
1970年的Lordstown工厂,GM一次部署了28台点焊机器人,同时开始大幅提高生产效率。为了生产雪佛兰Vega,工厂裁减了至少700名员工,又取消了300—500个被认为“过于简单、不需要人来做”的岗位,并将生产线速度从每小时60辆提高到101辆,提升了67%。
更快的流水线伴随着更长的工作时间。工人被要求每天工作11—12小时,甚至周末加班。矛盾很快爆发:工人提交了超过1.6万起申诉,随后开始罢工。1972年3月,一场罢工让整个工厂停产了22天。
Lordstown后来成为“自动化冲击工人”的经典案例。机器人第一次不再只是替人完成危险工作,也开始与裁员、生产提速和劳动强度联系在一起。
这场冲突也在一定程度上影响了Unimation在美国的形象。工业机器人虽然诞生于美国,却迟迟没有在自己的故乡真正打开市场。
1970s:Unimation点燃了日本工业机器人的浪潮
相比美国,Unimate在日本找到了更大的舞台。
1966年,Engelberger来到日本,与数百位日本工业界人士进行了数小时交流,希望寻找一家合作伙伴,在日本本土生产机器人。日本企业表现出了极大的兴趣,其中川崎航空(后来的川崎重工)最为积极,最终拿下了Unimation的技术授权。1968年,川崎专门成立工业机器人国产化部门,川崎随后派工程师前往美国学习,并将样机带回日本,在此基础上继续研发和国产化。
1969年,第一台日本国产的Kawasaki-Unimate 2000诞生,它是一个十足的庞然大物:重达1.6吨,体积约1.6×1.2×1.3米,却只能搬运12公斤的物体。售价更是高达约9万美元,相当于今天约59.5万美元。而当时日本大学毕业生的平均起薪,每月只有200多美元。
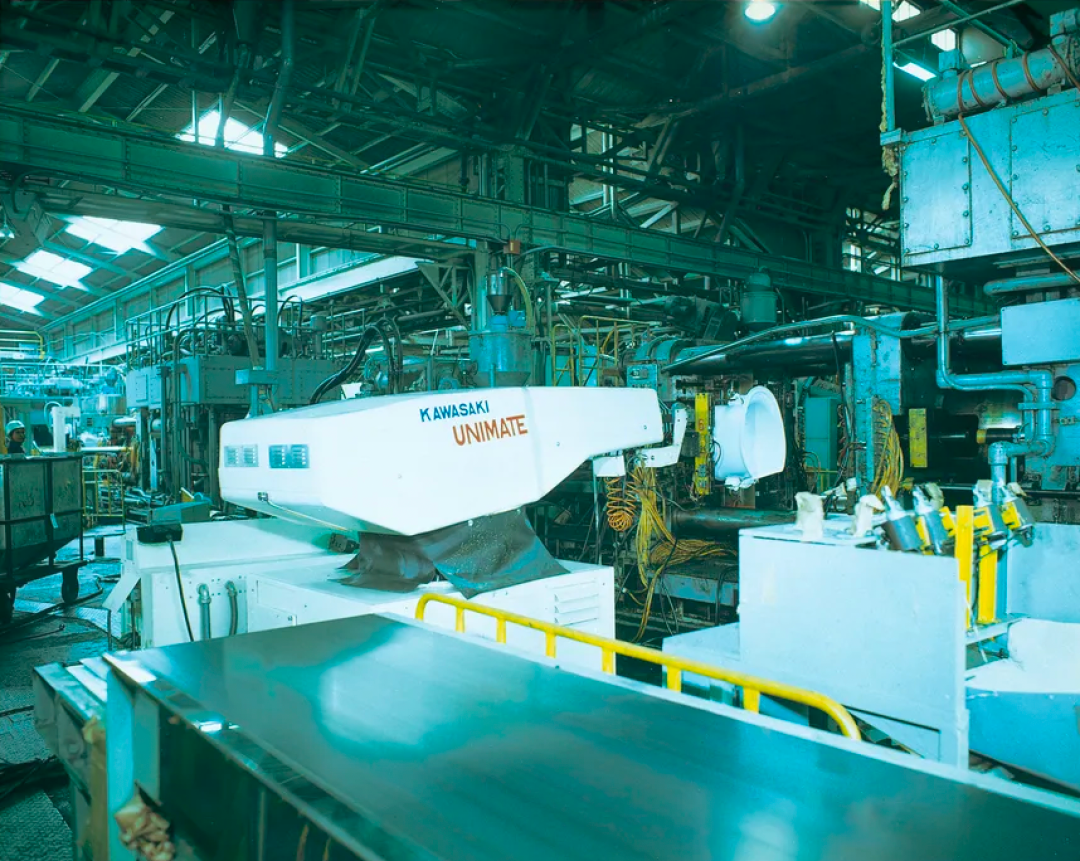
一个诞生于美国的机器人,由此漂洋过海,在日本开启了另一场更大规模的工业机器人革命。到1980年代中期,日本已经成为“机器人王国”,拥有全球近70%的工业机器人。
第三部分:定义AI的人创造了第一批机器人实验室
1961年:在MIT,AI第一次“伸出一只手”
1950年代末,当Devol和Engelberger正在尝试把Unimate送进工厂时,在MIT的实验室里,另一群人也开始对“机械手”产生兴趣。但他们想的不是自动化生产,而是一个更像AI的问题:如果计算机真的能够拥有智能,它能不能自己控制一只手,与真实世界发生交互?
1956年的Dartmouth会议刚刚为“Artificial Intelligence”这个新领域命名。几年后,会议的核心人物开始汇聚MIT:1958年John McCarthy(后来的Stanford SAIL创办人)从Dartmouth来到MIT,1959年Marvin Minsky(后来的MIT CSAIL创办人)加入,而信息论之父Claude Shannon原本就在这里。最早研究机械臂的这批人,本身就是最早定义“Artificial Intelligence”的那群人。
1961年,在Claude Shannon和Marvin Minsky的指导下,MIT博士生Heinrich Ernstt以《MH-1, A Computer-Operated Mechanical Hand》完成博士论文,MH-1也成为最早由计算机直接控制的Manipulator之一。
但MH-1真正重要的地方,并不是“计算机终于能让机械臂动起来”。Ernst更想知道的是:机械手能不能通过传感器获得外界的信息,再由计算机决定下一步应该怎么动?换句话说,他已经开始尝试建立一个后来贯穿整个机器人研究的闭环:感知世界→计算与判断→控制身体→改变世界。
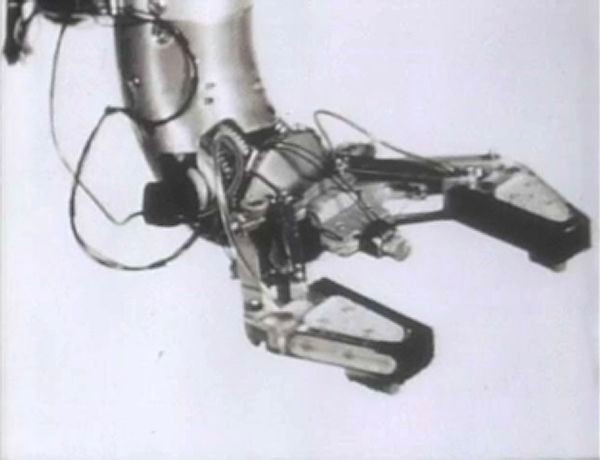
而几年之后,John McCarthy离开MIT前往Stanford。这群研究“机器如何思考”的人,也将把同一个问题带到美国西海岸——在那里,Bernard Roth、Donald Pieper和Victor Scheinman会进一步追问:如果计算机要控制一只手,我们是不是应该从一开始,就造一只专门为计算机而设计的手?
1962—1963:John McCarthy来到Stanford—AI开始寻找“身体”
1962年,John McCarthy离开MIT回到Stanford。随后他建立了Stanford Artificial Intelligence Laboratory,也就是著名的SAIL。Stanford官方将SAIL的创立追溯到1963年前后;到1965年,随着计算机系成立和资金、设备完善,SAIL成为美国最重要的AI实验室之一。
McCarthy到了Stanford以后,也想继续做机器人。但问题来了:AI Lab里都是搞计算机和数学的人,谁来造机器人的身体?
于是Stanford校方把机械工程系年轻教授Bernard Roth介绍给了McCarthy。Roth是Stanford机械工程教授,他的学术背景不是AI,而是经典的Mechanism与Kinematics——机构学和运动学。恰恰是这套背景,让他成为现代机器人学非常重要的奠基人物之一。因为计算机想控制机械臂,首先必须回答一个看似简单的问题:如果我要让机械臂末端到达空间中的某一个位置,每个关节到底应该转多少度?这就是后来机器人学最基本的问题之一:Inverse Kinematics,逆运动学。
Roth后来回忆,Stanford当时担心McCarthy虽然是伟大的数学家,但未必适合负责机械系统,因此希望Roth来补上这一块。Roth随后承担了SAIL中机械臂相关的工作。Roth在1962年加入Stanford机械工程系之前,他曾在Columbia跟随Ferdinand Freudenstein攻读博士,研究的是机构学、连杆和运动学。这批研究者当时正在做的一件事情,就是把过去依靠几何作图解决的机械机构问题,变成可以由数字计算机计算的数学问题。
McCarthy和Roth的结合:AI研究者想让计算机控制机器;机械工程研究者开始把机器的运动变成计算机可以理解的数学。
而机器人学恰好诞生在两者的交界处。1962年,SAIL作为机器人学习的先锋组织,让AI和Robotics交汇,在这个AI+Robotics的摇篮里,逐步培养了这个交叉领域的早期探索者:Scheinman,Donald Pieper等为机器人学习奠定基础的早期探索者。
1963年:Rancho Arm—Stanford先拿来了一只现成的手
Stanford最早并不是自己从零开始造机械臂。他们获得了一只Rancho Arm。这只机械臂最初并不是为AI设计的,而是为残障人士开发的辅助机械臂。Stanford把它接到计算机上,希望用它研究计算机控制。这时候,年轻的Victor Scheinman进入了Bernard Roth的团队。
Victor Scheinman很早就展现出工程天赋,15岁进入MIT,1963年获得航空航天工程学位。毕业后,他曾在Boeing参与月球重力模拟器,也在Apollo项目中参与过指令舱隔热罩和Saturn火箭涡轮泵相关工作。后来他进入Stanford继续深造,并从航空航天转向机械工程。
真正改变他人生的是加入Stanford AI Lab。在那里,他成为Bernard Roth的研究助理,任务是研究如何“为计算机制造手和手臂”。实验室当时已经有一只Rancho Arm,但这只原本为残障人士设计的机械臂精度不高,逆运动学也很难计算。Scheinman随后尝试了蛇形的Orm Arm和力量巨大的液压机械臂,但都不好控制。这些失败反而让他逐渐意识到:与其造好一只机械臂,再想办法让计算机控制,不如从一开始就造一只“为计算机而生”的手。
1968年:Donald Pieper—先解决机械臂的“数学”
这个问题首先被Bernard Roth的学生Donald Pieper向前推进了一大步。1968年,Pieper完成博士论文:《The Kinematics of Manipulators Under Computer Control》他系统研究机械臂的运动学,并证明:如果机械臂采用某些特殊的关节布局,复杂的逆运动学问题可以得到简化。其中后来影响非常深远的一个思想,就是让腕部的多个旋转轴交于一点。
今天计算机算逆运动学并不是什么大事,但在1960年代完全不同。当时计算机的算力非常有限,所以最聪明的办法不是造一只复杂的机械臂,再用更强的计算机解决它,而是重新设计机械臂,让数学问题本身变简单。这其实奠定了后来很多工业六轴机械臂的设计思想。
1969年:Victor Scheinman—造一只“为计算机而生的手”
Pieper解决了数学问题之后,Victor Scheinman开始把这种思想真正变成一只机械臂。
1969年,他设计出了著名的:Stanford Arm。Stanford Arm:全电驱、六自由度,并让腕部三个旋转轴交于一点,使当时算力有限的计算机也能够计算和控制机械臂的空间运动。Stanford后来制造了Gold Arm和Blue Arm,并将机械臂与视觉结合,研究手眼协调和双臂协作。
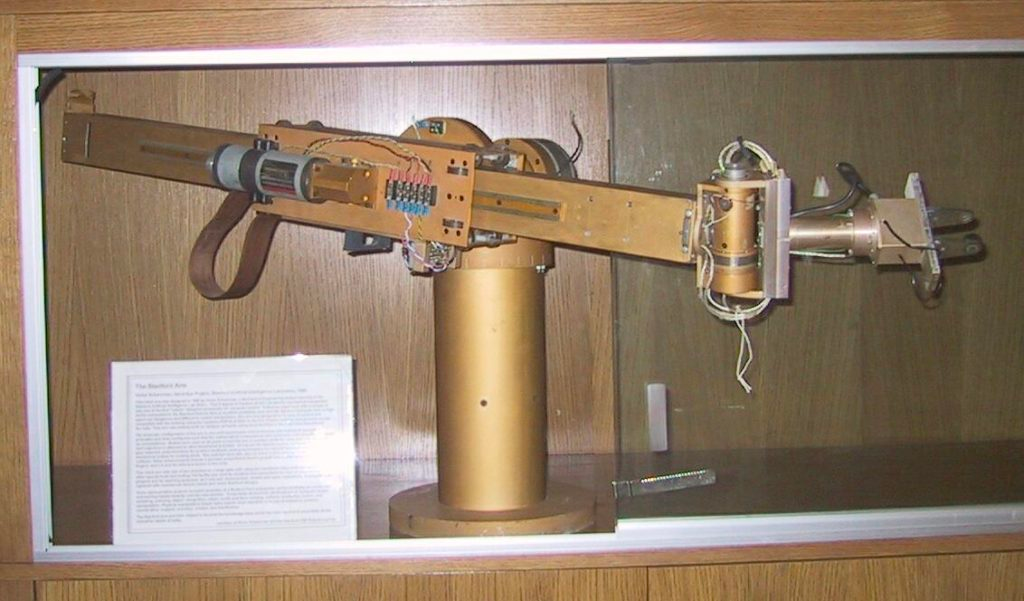
Stanford Arm最大的意义因此不是“又出现了一只机械臂”。而是机器人设计思想发生了变化:以前是先把机器造出来,再想办法让计算机控制它。Stanford Arm则是机械结构、运动学和控制系统第一次开始被放在一起设计。换成2026年我们最熟悉的说法,就是软硬件系统协同设计—Co-Design。
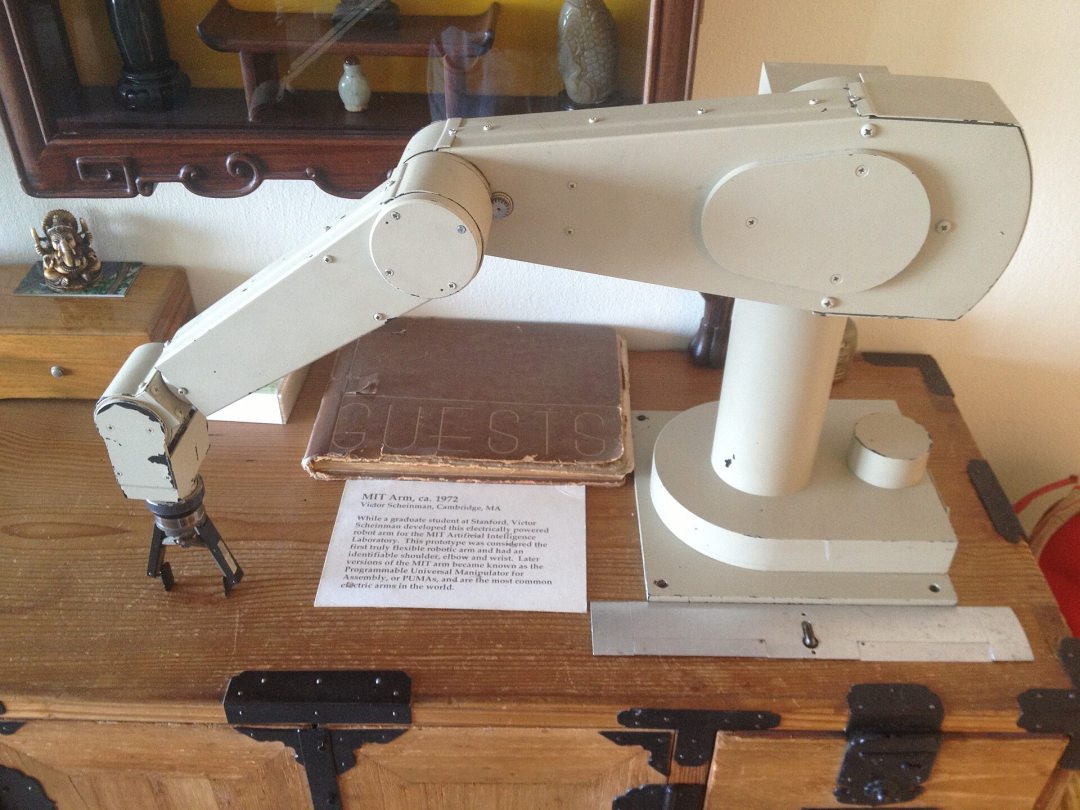
1972年前后,Scheinman又应老一代AI先驱Marvin Minsky邀请回到MIT,设计了一只更紧凑的MIT Arm。它进一步采用全旋转关节,把线路藏进机械臂内部,并通过专门设计的齿轮降低回程间隙。此时,它的形态已经越来越接近后来我们熟悉的工业六轴机械臂。
1973:Scheinman创办Vicarm—学术机器人开始走出实验室
1973年,Scheinman决定把Stanford积累的研究真正变成产品,于是创办了Vicarm。Stanford Arm原本是一台科研设备,而Vicarm开始把它变成:机械臂 + 伺服系统 + 控制器 + 编程语言。一套完整的机器人系统。包括后来非常重要的机器人编程语言VAL。机器人开始从“实验室里的机械臂”,逐渐变成一种真正可以编程的计算机外设。
有趣的是,Scheinman和Unimation的缘分其实很早就开始了。他在Stanford读书时曾获得Unimate发明人George Devol资助的Fellowship,还跟随Devol和Joseph Engelberger参观Unimation及其客户,因此亲眼看到早期Unimate如何搬运、上下料和焊接。他也看到了它的局限:这些液压机器人主要靠记录一个个位置重复动作,很难真正控制机械臂连续沿着一条轨迹运动。
后来Scheinman把一台Vicarm直接搬到了Engelberger的办公室,放在他的桌子上,演示Unimate当时做不到的连续轨迹控制。在一次机器人展会上,Vicarm甚至因为太小而被主办方认为只是“玩具”,Scheinman干脆把它摆在展馆门口,用延长线接上电源演示,反而吸引了一群真正懂机器人的研究者。
最终看中这只“小机械臂”的是GM。GM希望把它放大,用于汽车装配,但又担心Vicarm这样的小公司没有大规模供货能力,于是鼓励Scheinman寻找一家更大的合作伙伴。这个合作伙伴最终就是Unimation。
第四部分:学术路线和工业路线终于汇合
1977年,机器人历史上两条走了近二十年的道路,终于交汇到了一起。
一条来自工业界。从Devol和Engelberger创造Unimate开始,人们一直在解决一个很现实的问题:怎么让机器人真正走进工厂,替人干活。另一条则来自MIT和Stanford的实验室。从McCarthy、Minsky,到Bernard Roth、Donald Pieper和Victor Scheinman,这群学者关心的是另一个问题:怎么让计算机真正理解并控制一只机械手,让它按照计算出来的轨迹运动。
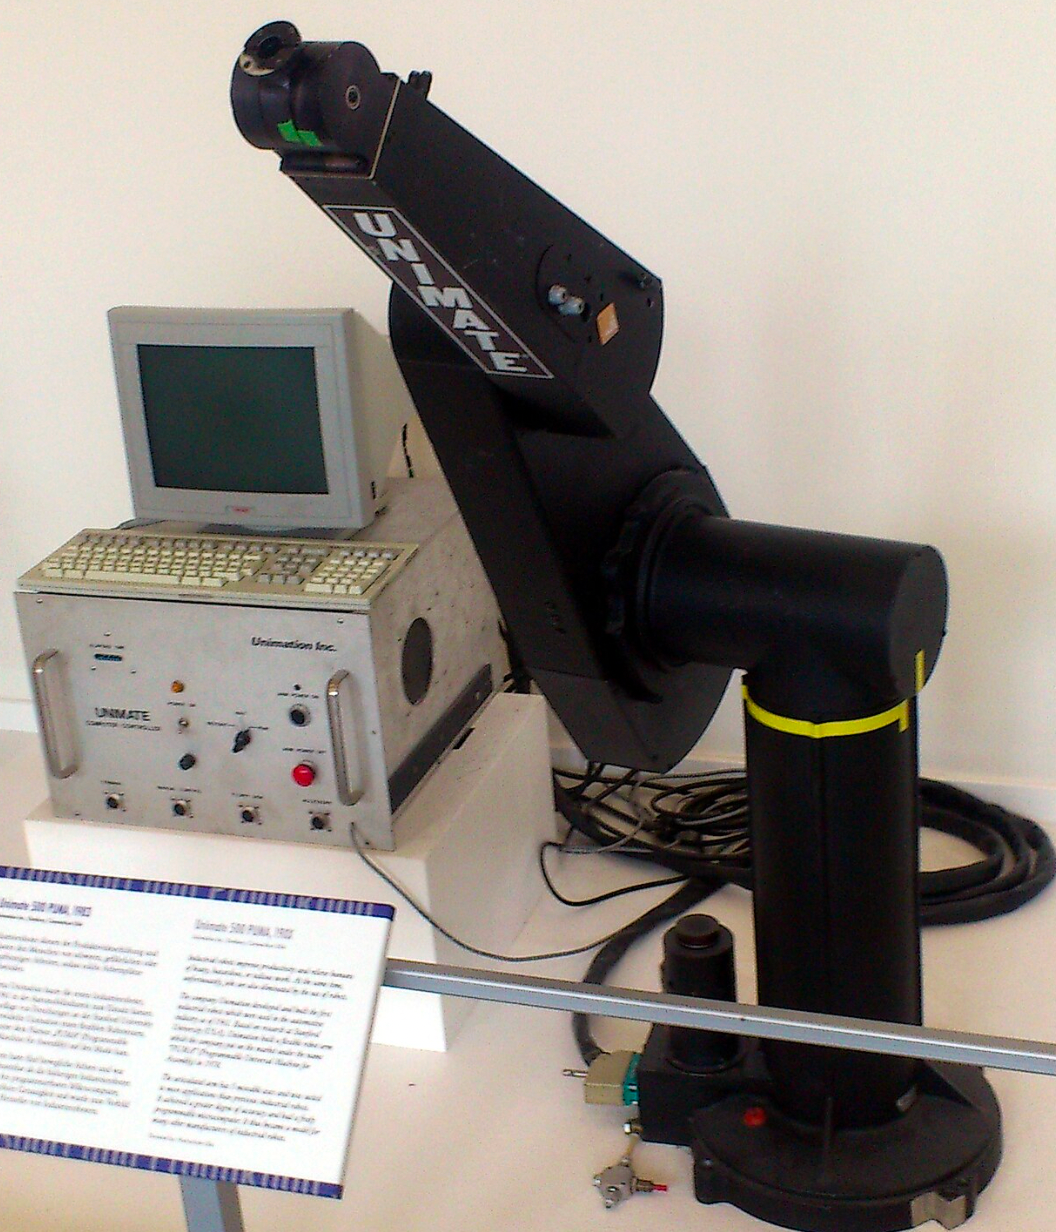
1977年,Unimation收购了Victor Scheinman创办的Vicarm,两条路也第一次真正走到了一起。在GM的推动下,这套来自Stanford实验室的技术继续发展,最终诞生了后来非常著名的PUMA机械臂(Programmable Universal Machine for Assembly)。
1980年,Scheinman离开Unimation,加入Automatix,继续开发新的机器人系统。其中模块化的Robot World后来被安川(Yaskawa)收购。
Scheinman从AI实验室出发,花了近十年时间思考“怎样给计算机造一只真正好用的手”;而Devol和Engelberger从工厂出发,思考的是“怎样让机器人真正替人干活”。走了近二十年之后,两条路最终汇合:来自实验室的“手”,装进了工业机器人的“身体”,PUMA由此诞生。
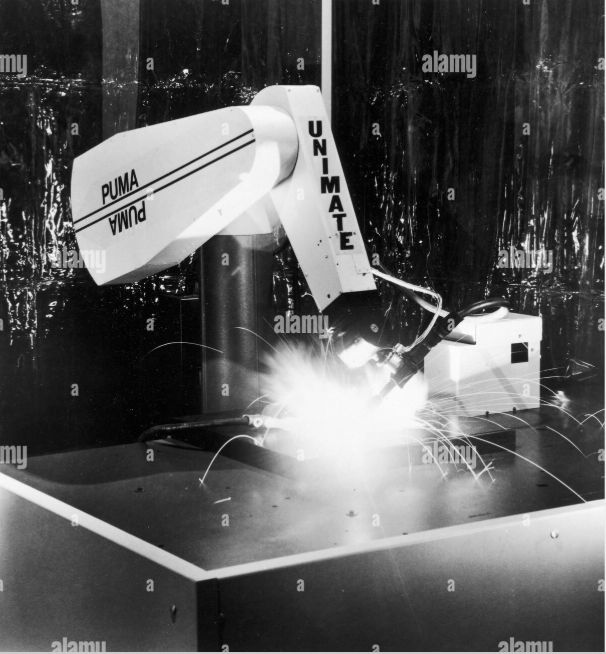
如果说Unimate代表了工业机器人的第一次商业化,那么PUMA更重要的意义,是把Stanford实验室里发展起来的计算机控制、运动学和电动机械臂真正带进了工业世界。从Stanford Arm到PUMA,现代工业机械臂的基本样子已经越来越清晰了。从这一刻开始,实验室里的机器人和工厂里的机器人,不再是两个完全不同的物种。
1983年,Unimation以1.07亿美元被出售给Western Electric。此后,Engelberger将注意力转向医疗和家庭服务机器人,Devol也逐渐离开机器人领域。两人后来分别被称为工业机器人的“父亲”与“祖父”。
一场始于1956年鸡尾酒会上的偶然相遇,最终点燃了一场席卷全球制造业的机器人革命。
机器人百年史第一集 总结
在1961这一年,Unimate进入GM工厂。它代表工业界对机器人的理解:把人的动作教给机器,让机器不知疲倦地重复。几乎与此同时,MIT的MH-1代表了另一种完全不同的想象:不是告诉机器每一步怎么做,而是让计算机感知环境,再决定自己的手应该怎么动。
同样起始于1961年的两条路,在之后的几十年里却有着不同的命运:一条路线通向了工业机器人,没有”想法“的机器”奴隶“替代了大量的人工在工业制造领域完成了商业闭环,并催生了工业自动化产业链的繁荣;另一条路线则开始通向AI与机器人学,人类想让机器拥有眼睛、大脑和自己的判断,让它真正完成从感知到行动的闭环。六十多年过去,我们依然在路上。
我们很早就学会了制造机器人的身体,却依然没有真正赋予它智慧。这大概也是机器人百年历史最耐人寻味的悖论:机器迟迟没有获得智慧,是人类的不幸,或许也是人类的幸运。1921年,Čapek已经写下机器人觉醒并反抗人类的结局;1942年,Asimov又急着用三条定律约束一个尚不存在的智能生命。而到了2026年,我们终于投入前所未有的资本、算力和智慧,试图完成那个六十多年没有完成的梦想。我们如此渴望机器人拥有智慧,却也许只有在它真正拥有智慧的那一天,才会明白为什么一百年前的人类,已经开始害怕它。未完待续
References:
https://en.wikipedia.org/wiki/Unimate
https://en.wikipedia.org/wiki/Unimation
https://www.computerhistory.org/revolution/artificial-intelligence-robotics/13/292/1271
https://spectrum.ieee.org/unimation-robot
https://robohub.org/farewell-to-vic-scheinman-inventor-of-the-modern-robot-arm/
https://people.csail.mit.edu/bkph/articles/Kinematics_Vicarm_WP_69.pdf
https://en.wikipedia.org/wiki/Victor_Scheinman
https://en.wikipedia.org/wiki/Stanford_arm
https://commons.wikimedia.org/wiki/File:Scheinman_MIT_Arm.agr.jpg
https://en.wikipedia.org/wiki/Programmable_Universal_Machine_for_Assembly
https://www.researchgate.net/figure/The-PUMA-robot-from-16_fig5_329590080
Unimation PUMA视频资料:
https://www.youtube.com/watch?v=64HWzpUysTs