王建明Jianming Wang
我是一名关注前沿科技的投资人。对感兴趣的方向,我喜欢做深入的研究:追溯一个想法的来处,理解一套技术的逻辑,也倾听那些试图把未来带到现实的人。
我的投资领域覆盖企业服务、AI、硬件和机器人。近些年,我最主要的关注是AI机器人与物理AI,也就是智能如何从屏幕走向真实世界,学会感知、理解和行动。
我拥有厦门大学王亚南经济研究院金融学硕士学位、厦门大学飞行器动力工程专业学士学位,曾在KPMG担任审计师,是特许金融分析师(CFA)持证人。
写作和对话,也是我做研究的方式。我主理具身智能博客石麻笔记(Smart Note),通过与研究者和创业者的深度访谈,持续探索Human Data、世界模型和机器人学习的前沿问题,也用“机器人百年史”回望技术与产业的演进。在播客ReSpark里,我把这些交流延伸为更从容的对话,希望保留一个想法形成的过程,以及探索中那些尚未有答案的问题。
石麻笔记
Smart Note · 具身智能博客把深入的研究写下来,把值得倾听的思考留下来。
文章与对话
机器人百年史EP01:1920s-1960s 从科幻照进现实
从恰佩克的戏剧、阿西莫夫的三定律,到Unimate与Stanford Arm:工业界和AI实验室的两条道路,如何汇合为现代机器人。
世界模型EP06:VPP
对话胡钰承、郭彦江:从VPP到BagelVLA与Ctrl-World,探索视频生成、统一模型与机器人决策。
ModalityNet:将人类数据编译为可学习的机器人数据
围绕MOV、OM、ITW数据集和World Compiler,讨论人类数据如何成为可学习的机器人数据。
对话王建元:3D重建大模型—VGGT&VGGT-Ω
与王建元讨论VGGT系列、3D重建、数据瓶颈以及空间理解与机器人智能的关系。
世界模型EP05:对话黄文龙——PointWorld和3D世界模型
与黄文龙讨论PointWorld、状态与动作的统一表征、3D感知与物理世界中的推理。
对话温伯文:FoundationStereo如何变革双目视觉
与温伯文对话,讨论FoundationStereo、Fast FoundationStereo、深度估计与机器人3D感知。
世界模型EP04:Motus
谭恒楷解读Motus:统一世界模型、多模态数据、潜在动作与机器人策略学习。
世界模型EP03:Robotic World Model
关于RWM、动力学模型、不确定性建模与机器人策略优化的深度对话。
世界模型EP02:Interactive World Simulator
与汪怡暄讨论可交互世界模拟器、机器人策略训练与评估,以及世界模型的概念和分类。
专访罗正宜:关于SONIC全身控制框架的访谈
专访罗正宜,讨论SONIC的模型、训练数据、重定向、应用与通用全身控制器。
专访Danfei Xu:人类数据是伪装成另一种形式的机器人数据
从人类数据的采集与建模,到Human-robot transfer和感觉运动智能,专访Danfei Xu。
世界模型EP01:对话高深远——DreamZero&DreamDojo 世界模型与机器人智能的新范式
与高深远对话,理解DreamZero、DreamDojo、World Action Model及机器人世界模型的技术路线。
戴若犁专访:诺亦腾机器人如何利用Human Data解决机器人数据问题(下)
专访戴若犁,讨论动捕技术与设备选择、人体数据、机器人应用和社区合作。
韩磊专访:诺亦腾机器人如何利用Human Data解决机器人数据问题(上)
专访韩磊,讨论强化学习、机器人数据创业、3D信息与诺亦腾机器人的数据路线。
Human Data EP08:OmniRetarget
围绕Interaction Mesh、物理约束与数据增强,讨论保持交互关系的动作重定向。
总结篇:Human Data—The “Key” to Robot Data
回顾Human Data系列八篇访谈,梳理人体数据金字塔、动捕与视频数据的优势和重定向方法。
Human Data EP07—MoCap:Twist2
从TWIST2出发,讨论低精度动捕、VR穿戴设备与大规模人形机器人数据采集。
Human Data EP06—Mocap+Video:GAE
围绕GAE,讨论动捕与视频数据融合、遥操作、成功率及通用全身运动控制。
Human Data EP05—Video:HUB
与HuB作者讨论互联网视频、参考运动优化与人形机器人的极致平衡能力。
Human Data EP04—Video:VideoMimic
与章俊一讨论VideoMimic:从普通视频重建人体运动,让人形机器人学习动作。
Human Data EP03—MoCap:Exbody2
从Exbody2的方法、数据与微调,讨论动作重定向、Sim2Real和自主任务执行。
Human Data EP02—MoCap:GMT
围绕GMT,讨论通用运动跟踪、动捕数据集、MOE与人形机器人全身控制。
Human Data EP01-MoCap:TWIST
通过TWIST与GMR,讨论人体动捕、动作重定向和人形机器人全身遥操作。
专访Yilun Du:基于EBM和视频生成的具身智能研究路线
与杜一伦讨论能量模型、视频生成、规划与通用机器人研究。
专访罗正宜:解密PHC——人形机器人通用控制器
与罗正宜讨论PHC、人体动捕、强化学习及通用全身控制器。
对话李钟毓:如何构建足式机器人的“小脑”
与李钟毓讨论足式机器人控制、强化学习、Sim2Real与全身运动操作。
专访Xue Bin(Jason) Peng:探索人形机器人全身运控的通用控制器
与Jason Peng回顾DeepMimic、AMP、ASE、MaskedMimic与通用控制器。
OSH EP1:ToddlerBot——来自斯坦福的小型人形机器人开源项目
讨论ToddlerBot的开源硬件、运动与操作算法、开发生态与社区。
RFM EP05:Hi Robot——和史潇洋聊一聊如何教机器人更好地“听懂”与“思考”
与史潇洋讨论Hi Robot、语言理解、高层策略与VLA的结合。
RFM EP04:Pi0 vs Helix vs GO-1三类VLA模型框架对比解析
解析Pi0、Helix与GO-1三类VLA模型框架及通用操作路线。
VoxPoser & ReKep:从任务表征的角度探究机器人的零样本任务泛化
与黄文龙讨论VoxPoser、ReKep、任务表征与零样本操作泛化。
对话陈哲:未来十年,AI机器人领域一定会诞生顶级的科技企业
与陈哲讨论机器人产业、创业与投资、技术路线和未来应用。
对话卢策吾:穹彻智能的行稳与致远
与卢策吾讨论学术与创业经历、机器人数据、力控、具身模型与商业落地。
如何用RL来提升大模型性能
讨论大模型后训练、强化学习、推理能力与Kimi k1.5。
对话李昀烛:通用操作新解法——基于学习的动力学模型
与李昀烛讨论基于学习的动力学模型、MPC与可形变物体操作。
机器人强化学习深度科普
与张伟楠和宋云龙深入讨论强化学习分类、运动控制、操作与仿真。
GenDP:3D动态语义对Diffusion Policy泛化性的提升
从GenDP出发,讨论3D动态语义、通用操作与空间智能。
Genesis 发布:全新机器人物理引擎——它会变革机器人仿真吗?
围绕Genesis,讨论物理仿真、可微分模拟、渲染与Sim2Real。
ReSpark Talk:对话来杰——星尘智能与星辰之旅
与来杰讨论星尘智能、Design for AI、机器人创业及技术与人的关系。
RFM EP03:清华RDT及具身大模型框架对比
围绕RDT-1B,对比Octo、HPT、π0与Diffusion Policy等模型框架。
播客:RL+Control 如何将机器人可靠性逼进99.9x%
围绕机器人可靠性,讨论强化学习、控制、硬件、仿真与现实部署。
RFM EP02:Octo
从Kevin Black的报告,理解Octo的设计、经验及与π0的关系。
DP3+iDP3:如何利用3D输入提升Diffusion Policy的泛化性
讨论DP3、iDP3、3D视觉输入与机器人策略泛化。
RFM EP01:Pi和π0具身基础模型
从Sergey Levine的报告,理解机器人基础模型、π0、预训练与强化学习。
对话罗剑岚:强化学习+真机操作可以很Work
与罗剑岚讨论真机强化学习、样本效率、在线与离线训练及机器人操作。
EP10 Robot Data第一季访谈总结
回顾Robot Data第一季九篇访谈,梳理人类视频、仿真、动捕、遥操与数据组合。
EP9对话王理睿:如何处理机器人领域中极为异构的数据集和任务
与王理睿讨论PoCo、异构机器人数据集和策略组合。
EP8对话淦创、周衔:RoboGen如何通过生成模型和可微分模拟大规模合成机器人示教数据(附可微分物理引擎论文综述)
与淦创和周衔讨论机器人示教数据生成、可微分模拟与物理引擎。
EP7对话赵行、庄子文:机器人跑酷和自动驾驶——机器人数据从哪里来
与赵行和庄子文讨论机器人跑酷、仿真数据及自动驾驶的数据经验。
EP6对话马也骋:Eureka和DrEureka如何利用LLM解决仿真+RL最重要的难题
与马也骋讨论LLM、奖励函数生成、强化学习与Sim2Real。
EP5对话符梓鹏:HumanPlus和Mobile ALOHA的数据故事——从合成数据到真实数据再到两者的结合
与符梓鹏讨论合成数据、真实数据、HumanPlus与Mobile ALOHA。
EP4对话王辰:MimicPlay & DexCap——如何利用人类视频和人体动捕数据进行机器人训练
与王辰讨论人类视频、人体动捕、MimicPlay和DexCap。
对话程旭欣:Open-TeleVision教你如何沉浸式遥操机器人
与程旭欣讨论Open-TeleVision、VR头显与沉浸式遥操作。
EP2对话迟宬、许臻佳:UMI——机器人训练的物理API
与迟宬和许臻佳讨论UMI硬件、数据采集和策略训练。
EP1对话高阳、汶川:如何利用互联网人类视频训练机器人大模型(ATM—RSS 2024满分论文)
与高阳和汶川讨论ATM、互联网人类视频与机器人学习。
解密机器人大模型RFM-1:Covariant创始人陈曦专访
与陈曦讨论Covariant RFM-1、机器人基础模型、数据和商业应用。
GelSight十五年——简述视触觉传感器发展史
回顾GelSight与视触觉传感器的科研、产品化、应用及发展挑战。
聊一聊“Sim”(下)——Simulately作者访谈
与Simulately作者讨论模拟器选择、Sim2Real及强化学习和模仿学习。
聊一聊“Sim”(上)——一览机器人模拟器生态
梳理通用机器人模拟器、物理引擎、家庭场景与专用模拟器。
具身智能超级对话:人工智能如何引领机器人革命
围绕具身智能热潮、学习与控制、可靠性和安全性展开多方对话。
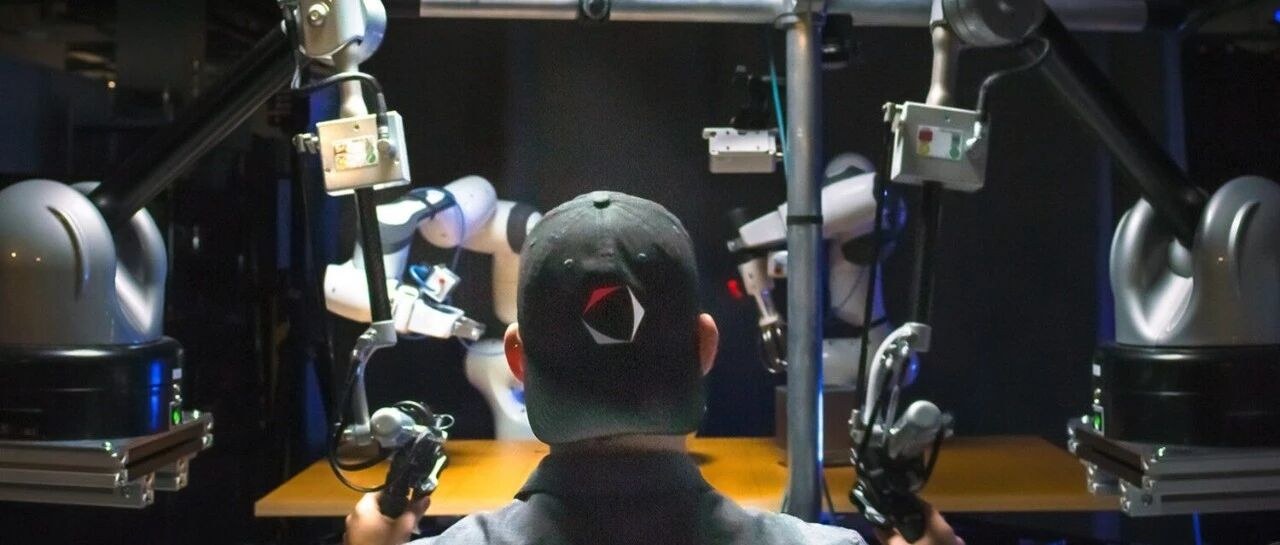
Diffusion Policy—基于扩散模型的机器人动作生成策略
介绍Diffusion Policy的原理、效果、团队与机器人操作应用。
大模型能带来通用机器人吗?
整理围绕大规模模型、机器人学习和通用机器人路线的辩论。
将机器人的手牵向人类的手:灵巧操作华人论文综述
梳理灵巧操作研究,从机械手、刚体与可变形物体操作到模仿学习和遥操作。
AI+Robotics华人图谱
围绕AI与机器人交叉领域,梳理高校、实验室与华人研究者。
盘点足式机器人的几个山头
梳理足式机器人主要研究团队、技术路线及相关企业。
没有找到相关文章,请尝试其他关键词。